格罗瑞科技 Glory Group
首页 / 产线搬运机器人 / 纺管车搬运机器人

纺管车搬运机器人

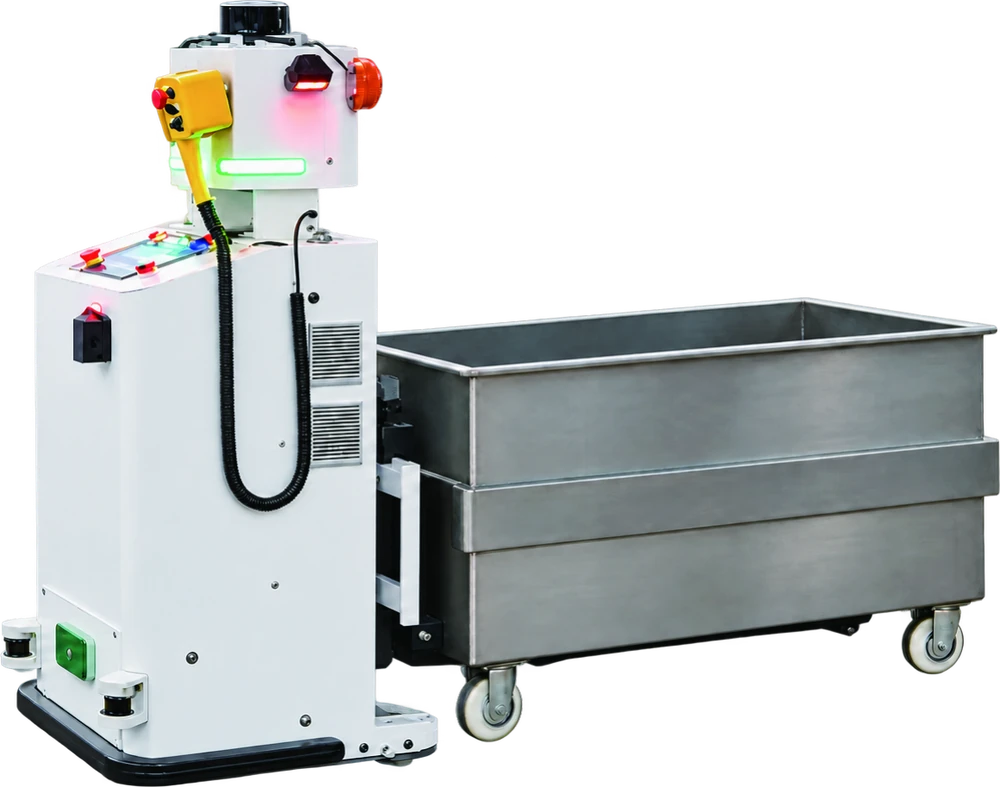
以货叉自动叉取周转车,完成工位间搬运、设备送料和对接。

查看工作流程
货叉机型与纺管周转车
货叉机型与纺管周转车
适配满车重量
≤180 kg
车底叉取空间高度
90–160 mm
两叉臂中心距
200–600 mm

工作流程

  1. 定位车体

    识别周转车所在位置与叉取方向。

  2. 叉取升降

    调好叉距,货叉伸入车底并举升,检测载货状态。

  3. 送料对接

    底盘将满车运到目标设备或交接工位。

技术说明

货叉怎样工作

识别目标车体后,液压油缸驱动货叉完成升降,机构支持载货检测。两叉臂中心距可手动调节,初步选型时要核对车底可叉取空间。
怎样核对满载条件

资料列出的适配车体为长 1.1 × 宽 0.9 × 高 1.2 米,满车重量不超过 180 千克。机构额定载荷矩以 200 千克 × 500 毫米给出,两个指标应分别核对。

参数与适用条件

叉取高度
400 mm
底部叉取空间高度
90–160 mm
两叉臂中心距
200–600 mm
单叉臂尺寸
750 × 40 × 40 mm,长度可定制
车体尺寸
1,525 × 830 × 1,540 mm
车重与驱动
约 750 kg,单舵轮,驱动轮直径 250 mm
动力与补能
48 V / 100 Ah 磷酸铁锂电池,充电时间 ≤2 小时

原始资料

予智搬运机器人画册 PDF 第 3 页

项目咨询