格罗瑞科技 Glory Group
首页 / 产线搬运机器人 / 搬运调度与生产、仓储协同

搬运调度与生产、仓储协同

把空满条筒和纺管车的起点、终点、交接位置对应到生产工序,再规划物流任务。

查看工作流程
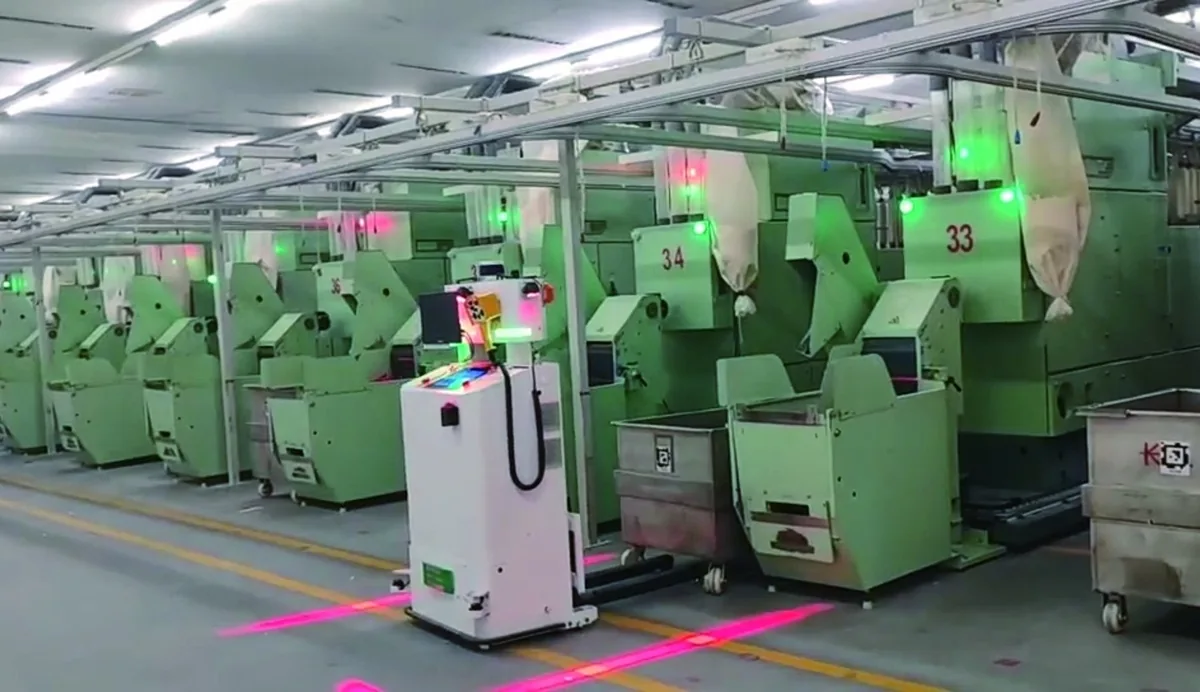
机器人在纺纱机旁与工位对接
机器人在纺纱机旁与工位对接
生产工位与物料需求
MES
机器人任务与交接
RCS
仓库出入库位置
WMS

工作流程

  1. 梳理工序

    从生产计划列出需转运的条筒或纺管车。

  2. 规划任务

    约定机器人的起点、终点、触发时机及工位交接方式。

  3. 关联仓储

    核对原料或成品进出库时的物料和位置。

技术说明

生产工序由 MES 确定

从配棉、梳棉、并条、粗纱到细纱、络筒及打包入库,先划分哪些工位需要交接、哪些容器需要回流。
机器人任务由 RCS 协同

围绕对象、路线和对接方式,约定任务触发条件与作业范围。梳理上一个工位何时交出物料,下一个工位何时具备接收条件。

仓储交接由 WMS 配合

按原料入库与出库、成品入库与出库梳理交接点。接口、数据流和触发方式需与企业现有系统共同确定。

参数与适用条件

方案沟通材料
容器及周转车规格、满载重量、工位照片
路线与节拍
通道和转弯尺寸、班次、每班搬运量、目标交接频次

原始资料

予智搬运机器人画册 PDF 第 4 页

项目咨询