怎样取筒
视觉与激光融合识别条筒位置。双舵轮底盘靠近工位,对称弧形夹臂配合伺服举升与旋转机构完成抓取、装载、搬运和放筒。
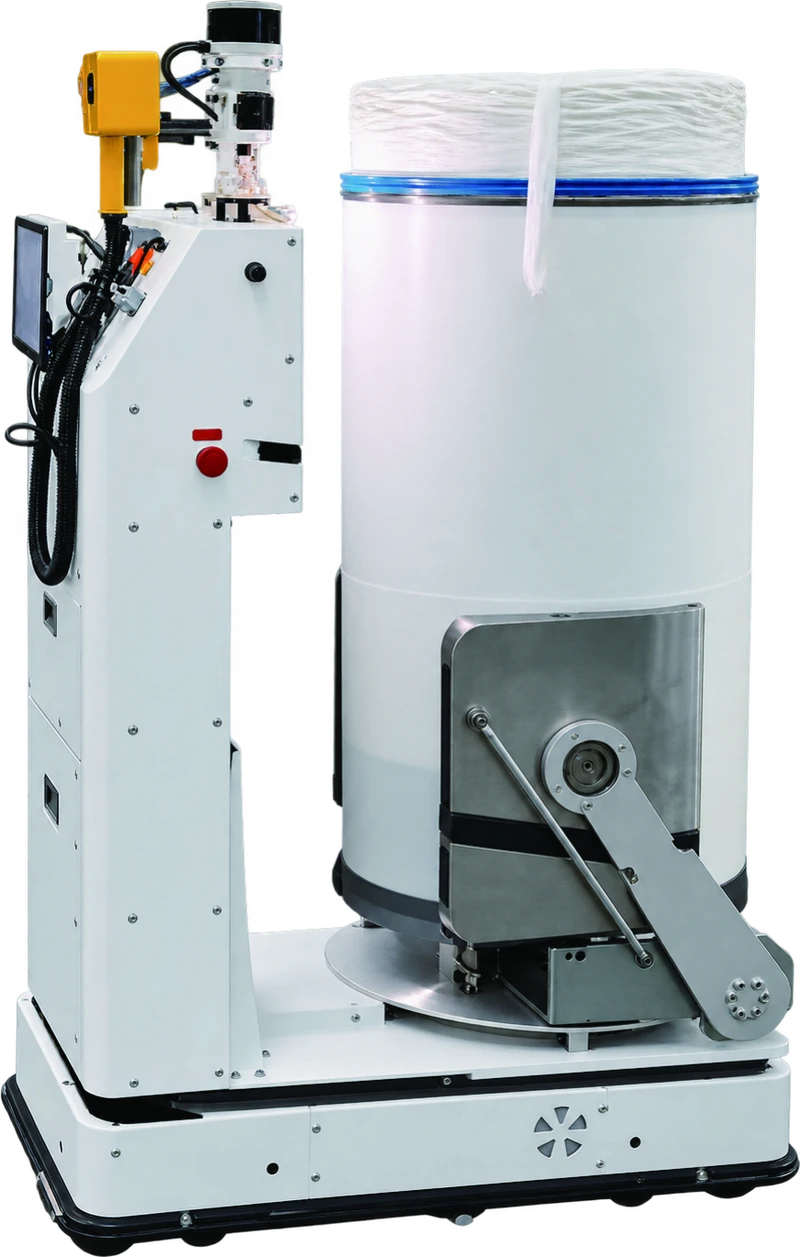
融合视觉与激光信息,确认条筒位置。
弧形夹臂从前、左或右侧接近,夹持并举升。
双舵轮底盘将空筒或满筒送往指定工位。
视觉与激光融合识别条筒位置。双舵轮底盘靠近工位,对称弧形夹臂配合伺服举升与旋转机构完成抓取、装载、搬运和放筒。
先量外径和裙边离地高度,再称满筒重量。直径 500 毫米满筒的参考载荷为 40 千克,600 毫米为 50 千克。夹具打开后需对筒外径预留 40 毫米余量。
予智搬运机器人画册 PDF 第 2–3 页